01
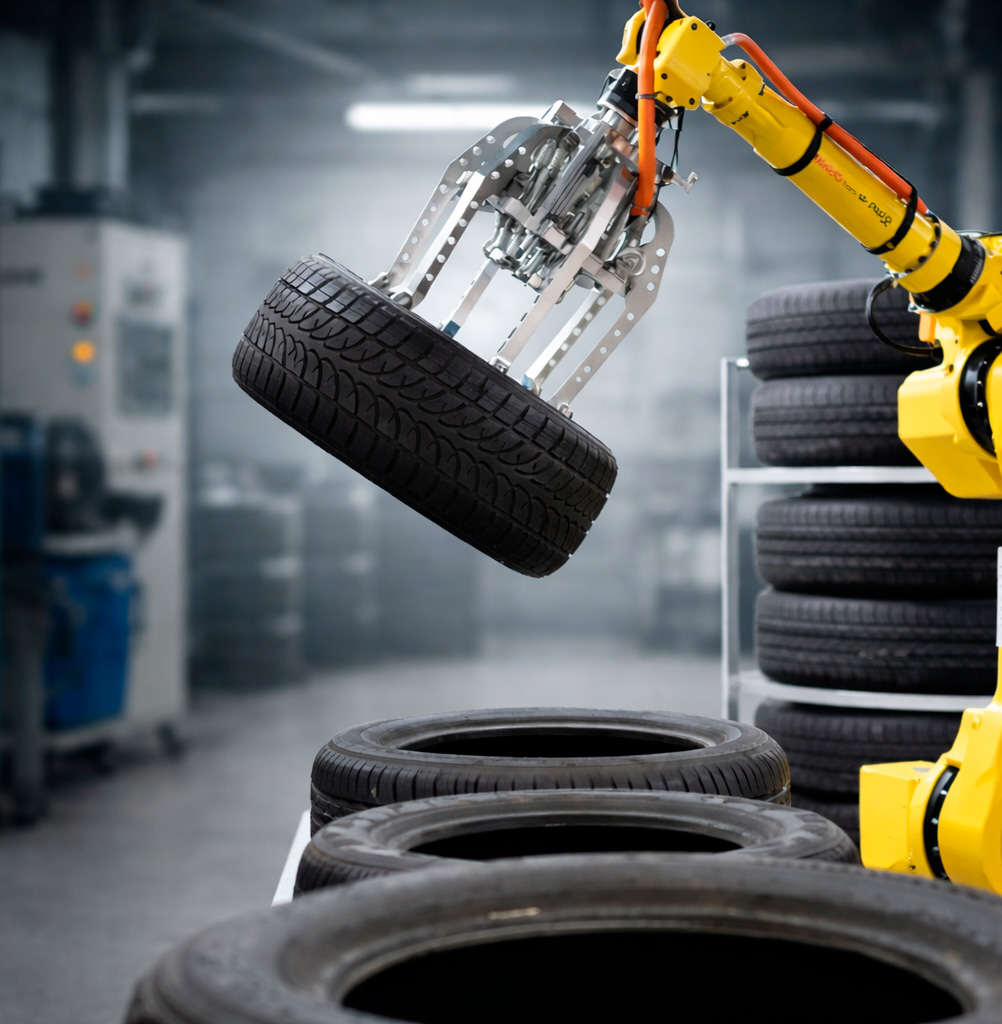
Localización y despaletizado mediante visión 3D
Cámaras estereoscópicas escanean el palé de caucho, calculan las coordenadas tridimensionales de la bala superior y guían la garra robótica para su extracción limpia, compensando deformaciones en el apilado.


