Simulator App

Portada » Neumático » Simulator App

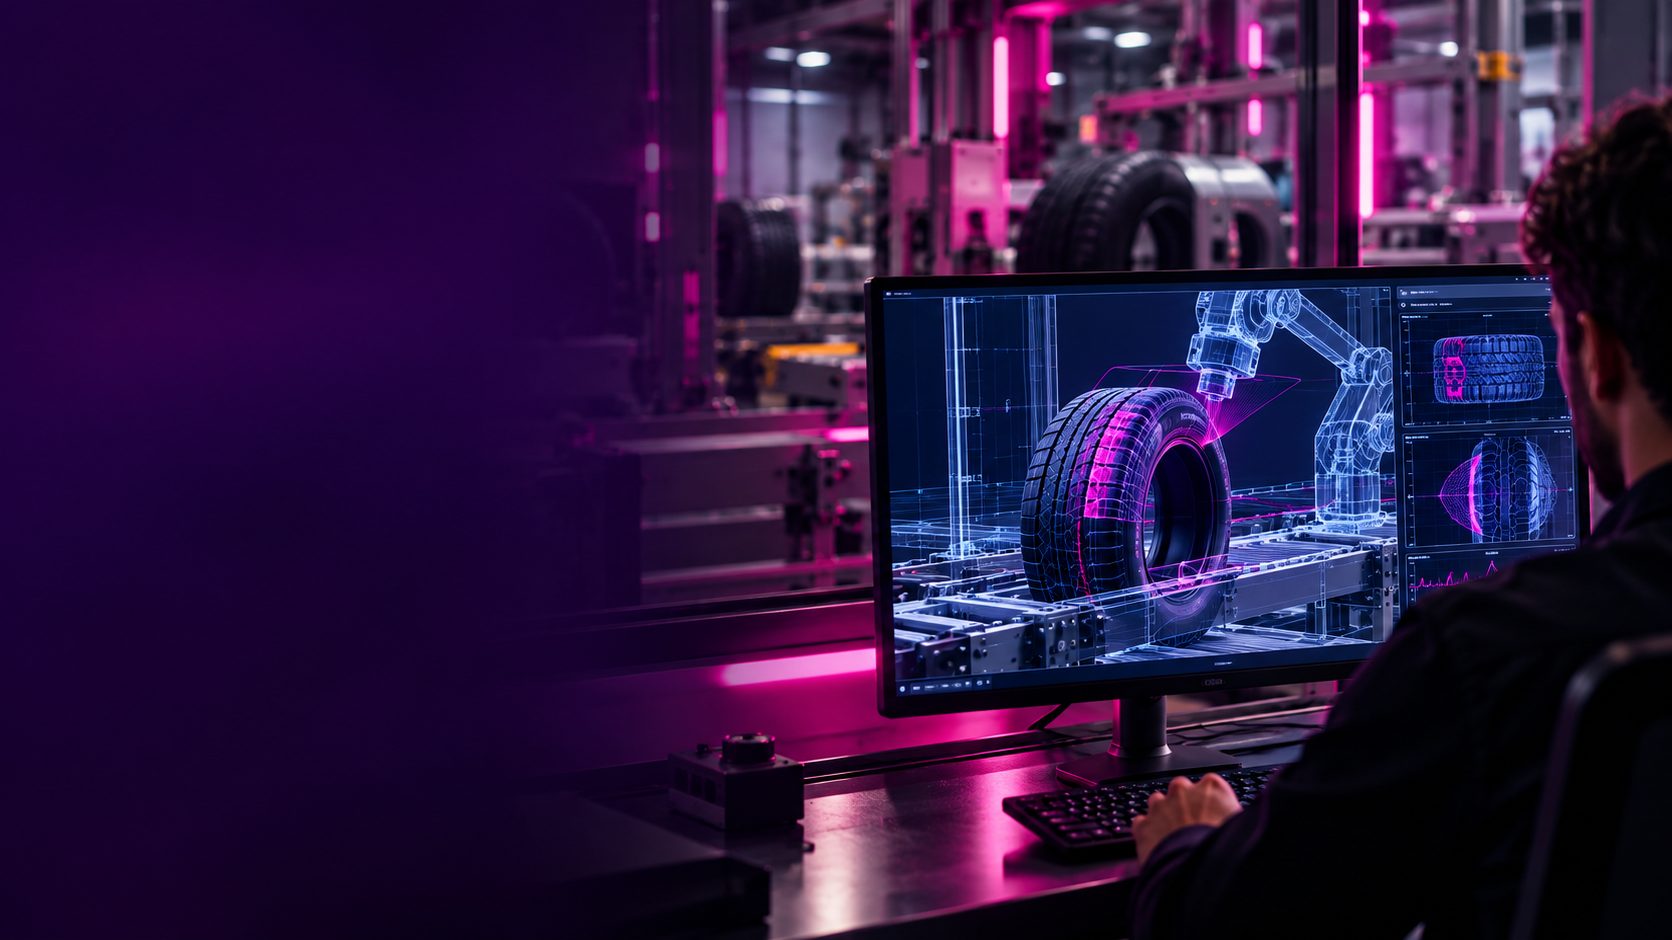
Simulator App: simulador de visión artificial industrial y gemelos digitales para fabricación de neumáticos

Recrea estaciones de inspección, valida algoritmos con datos sintéticos y comprueba cinemáticas robóticas en un entorno 3D seguro antes del despliegue físico en planta

Solicitar demostración virtual de Simulator App

¿Qué reto soluciona VRAiA en el diseño y puesta en marcha de sistemas de visión artificial y robótica?

Desplegar una nueva estación de inspección por visión artificial o reprogramar celdas robotizadas en una planta de neumáticos conlleva tradicionalmente graves incertidumbres operativas. Probar nuevos algoritmos de Deep Learning o ajustar trayectorias cinemáticas directamente sobre la línea de producción real exige detener los turnos de fabricación, arriesgar colisiones en maquinaria costosa y afrontar la escasez de muestras físicas con defectos inusuales pero críticos.

El reto

  • Paradas de línea y lucro cesante durante pruebas: Interrumpir el flujo de fabricación continua para calibrar cámaras, luces o lógicas de rechazo cuesta miles de euros por cada hora de línea inactiva.
  • Falta de muestras reales para defectos críticos (Corner Cases): Los defectos estructurales más graves ocurren con baja frecuencia en producción regular, dificultando reunir suficientes imágenes reales para entrenar y validar las redes neuronales con garantías.
  • Riesgo mecánico y colisiones en celdas robotizadas: Probar nuevas trayectorias o lógicas de bifurcación directamente con robots industriales (como RMS o AMF) expone a la planta a daños mecánicos graves en cabezales y utillajes.

La solución

  • Gemelo Digital 3D de alta fidelidad física y óptica: Modelado virtual interactivo que reproduce el comportamiento de la luz sobre el caucho negro, las ópticas de cámara, transportadores y brazos robóticos en tiempo real.
  • Generación masiva de datos sintéticos hiperrealistas: Capacidad de sintetizar millones de combinaciones de defectos, geometrías de cubierta y condiciones de iluminación para entrenar algoritmos de visión artificial antes de que el primer neumático físico toque la línea.
  • Validación virtual de lógicas y cero riesgos de colisión: Simulación exhaustiva de tiempos de ciclo, interferencias espaciales y comunicación con autómatas sin interferir en absoluto con la producción en curso.

Validación anticipada, reducción drástica de commissioning y cero riesgo operativo

Solicita más información
- 0  %

Reducción del tiempo de puesta en marcha (Commissioning)

Paso de meses de ajustes en planta a pocos días gracias a la validación previa de software y robótica en el gemelo digital.

0  €

Coste por paradas de producción durante pruebas

Ejecución de infinitas pruebas de estrés algorítmico y trayectorias mecánicas en entorno 100 % virtual sin detener la fábrica.

+ 0

Imágenes sintéticas generadas bajo demanda

Creación de datasets exhaustivos de defectos extremos y combinaciones geométricas raras para entrenar redes neuronales robustas.

0  %

Seguridad frente a colisiones mecánicas

Comprobación de interferencias cinemáticas y lógicas de agarre antes de cargar el código en los controladores robóticos reales.

Del modelo CAD al gemelo digital operativo y validación algorítmica en 4 pasos

01

Creación e importación del gemelo digital 3D

El sistema importa los planos mecánicos (CAD) de la celda de inspección o manipulado, configurando cinemáticas, transportadores de rodillos, fuentes de luz y sensores ópticos virtuales.
02

Generación programática de neumáticos y defectos sintéticos

El usuario define tipologías de neumático (PCR, TBR, OTR) y genera variaciones matemáticas de defectos (grietas, abultamientos, porosidades, marcas erróneas) con control exacto de severidad y posición.

03

Simulación óptica y test de redes neuronales

Los motores de renderizado calculan la interacción de la luz sobre el caucho vulcanizado, ejecutando los algoritmos de IA contra las imágenes virtuales para medir matrices de confusión y precisión.

04

Validación cinemática y exportación a planta

Se comprueban los tiempos de ciclo (takt time) y las órdenes de bifurcación al PLC virtual; una vez validado el conjunto, los pesos neuronales y rutinas se transfieren de forma segura a la estación real.

Simulator App opera como el laboratorio virtual de la suite METAMORPH para asegurar la calidad antes del despliegue en línea:

Detalle – Simulator App

Plataforma de simulación basada en física y renderizado óptico industrial

La aplicación está diseñada para departamentos de ingeniería de procesos, aseguramiento de la calidad (QA) y desarrolladores de visión artificial industrial.

Parámetros técnicos del software

Rol de usuario objetivo

Ingeniero de Aseguramiento de la Calidad (QA), Responsable de Automatización y Desarrollador de Visión Artificial.

Capacidades de simulación óptica y lumínica

  • Modelado de reflexión no lambertiana sobre compuestos de caucho negro de baja reflectividad.
  • Simulación de sistemas de iluminación estructurada, láser 3D, multiespectral y retroiluminación.
  • Emulación de distorsiones de lente, aberraciones cromáticas y profundidad de campo (DoF).

Motor de física y cinemática robótica

Simulación dinámica de gravedad, fricción neumático-rodillo, inercia de transporte y cinemática inversa para brazos robóticos de 6 ejes.

Generación de datos sintéticos (data synthesis engine)

Exportación automática de imágenes sintéticas con máscaras de segmentación píxel a píxel y bounding boxes pre-etiquetadas (COCO, YOLO, VOC).

Integración en la suite METAMORPH

Comunicación bidireccional directa con Tagger App y el motor de inferencia de QTC Inspector, AI X-Ray Plug-In y estaciones robóticas VRAIA.

Gemelo digital – Simulator App

¿Cómo se comunica con el entorno de ingeniería y planta?

Emulación de PLCs (Hardware-in-the-Loop / Software-in-the-Loop)

Conexión con PLCSIM Advanced (Siemens S7-1500), Studio 5000 Logix Emulate (Rockwell) y Beckhoff TwinCAT virtual.

Formatos de intercambio 3D y robótica

Compatibilidad con archivos STEP, IGES, FBX, URDF para modelos cinemáticos de robots (ABB, KUKA, Fanuc).

Protocolos industriales simulados

OPC UA Server/Client virtual, Modbus TCP y sockets TCP/IP para pruebas de mensajería M2M.

Entornos de deep learning

Exportación directa de datasets sintéticos a pipelines de entrenamiento PyTorch, TensorFlow y ONNX.

Solicita más información

Anticipación y validación integral para proyectos de inspección y automatización

Validación de célula robotizada – Simulator App

Entrenamiento previo de redes neuronales para lanzamientos de gama

  • El problema: Una fábrica introduce una nueva línea de neumáticos deportivos (UHP) de bajo perfil, pero no dispone de unidades defectuosas reales para entrenar las cabinas QTC Inspector antes del inicio de producción masiva.
  • Solución VRAiA: Simulator App sintetiza más de 50.000 imágenes virtuales con micro-grietas y deformaciones de flanco con fotorrealismo óptico.
  • Resultado: La estación de visión artificial opera con una precisión superior al 99 % desde el primer turno de fabricación sin periodo de aprendizaje en línea.

Validación de trayectorias y tiempos de ciclo en celdas robóticas (RMS / AMF)

  • El problema: La instalación de una celda de marcado Hot Stamping (RMS) requiere asegurar que el robot completará el estampado y lectura en menos de 8 segundos sin colisionar con la mesa de centrado.
  • Solución VRAiA: Recreación virtual completa de la cinemática del robot, aceleraciones y lectura de códigos de barras bajo distintas dimensiones de cubierta (550 mm a 915 mm).
  • Resultado: Optimización de la trayectoria previa que recorta 1,2 segundos del ciclo y suprime el riesgo de avería mecánica durante la puesta en marcha.

Evaluación y selección de ópticas e iluminación sin compra previa

  • El problema: Duda técnica en ingeniería sobre qué longitud de onda o ángulo de iluminación láser es óptimo para contrastar relieves sutiles sobre caucho mate.
  • Solución VRAiA: Pruebas comparativas virtuales de configuraciones lumínicas sobre el gemelo digital en cuestión de horas.
  • Resultado: Reducción a cero en costes de compra de prototipos de iluminación fallidos y acierto garantizado en el diseño final de la cabina.

Confianza basada en experiencia y resultados contrastados

En VRAiA aplicamos tecnología patentada e ingeniería computacional de vanguardia contrastada en los entornos más exigentes:

Solicita más información

+10 años de experiencia

(desde 2015) desarrollando visión artificial, robótica e inteligencia artificial industrial para el sector del neumático.

Patente tecnológica validada en 26 países

en metodologías ópticas e inspección avanzada.

Integraciones llave en mano (Turnkey)

Dominio completo desde la simulación matemática y diseño digital hasta la implantación física en planta.

Soluciones operando 24/7

en fábricas globales de referencia bajo estrictos criterios de OEE, ciberseguridad industrial y retorno de inversión.

FAQS

Preguntas frecuentes sobre Simulator App

Sí. Simulator App utiliza motores de renderizado con trazado de rayos (ray tracing) y modelos físicos de dispersión lumínica calibrados empíricamente con muestras reales de caucho. Las redes neuronales entrenadas con datos sintéticos alcanzan tasas de transferencia al mundo real (sim-to-real transfer) superiores al 95 %, requiriendo únicamente un ajuste fino (fine-tuning) mínimo con piezas de línea.

Sí. La plataforma permite importar modelos cinemáticos URDF y parámetros de aceleración/velocidad de los principales fabricantes de robótica industrial del mercado, incluyendo ABB, KUKA, Fanuc, Yaskawa y Stäubli, emulando fielmente sus alcances, cargas y tiempos de maniobra.

Para la simulación física estándar y visualización del gemelo digital se requieren estaciones de trabajo profesionales con tarjetas GPU dedicadas (gama NVIDIA RTX). Para la generación masiva de millones de imágenes sintéticas a gran velocidad, Simulator App puede desplegarse en clústeres locales o entornos Cloud con procesamiento GPU distribuido.

Simulator App puede operar conectado en bucle cerrado (Hardware-in-the-Loop) mediante protocolos industriales como OPC UA o emuladores de PLC. Esto permite enviar órdenes de control virtuales exactamente como lo haría la máquina real, verificando la robustez de las rutinas de comunicación y evitando errores de integración en planta.

Solicita una demostración virtual y evaluación de Simulator App

Descubre cómo los gemelos digitales y la generación de datos sintéticos pueden acelerar tus proyectos de automatización e inspección sin detener tu fábrica:

Dónde estamos

C. Sillería, 13
03680 – Aspe (Alicante)

ES
Ponte en contacto